让方向可辨,同时为发现保留空间。
视角是否支持核心行动?
俯视、横版或等距视角会改变距离判断、遮挡关系与操作预期;先确认玩家需要观察什么,再决定镜头与空间尺度。
自由探索是否变成无效迷路?
检查目标可见性、地标、路线反馈和回环。区分有意制造的未知,与信息不足造成的反复绕路。
挑战之间有没有呼吸?
安排学习、应用、变化与休整,让遭遇强度、资源消耗和探索奖励形成可感知的节奏。
世界与关卡设计 · WORLD & LEVELS
从玩家看见世界的方式开始,组织路线、目标与遭遇。让前进、绕行、停留和回访,都有清楚的体验意图。
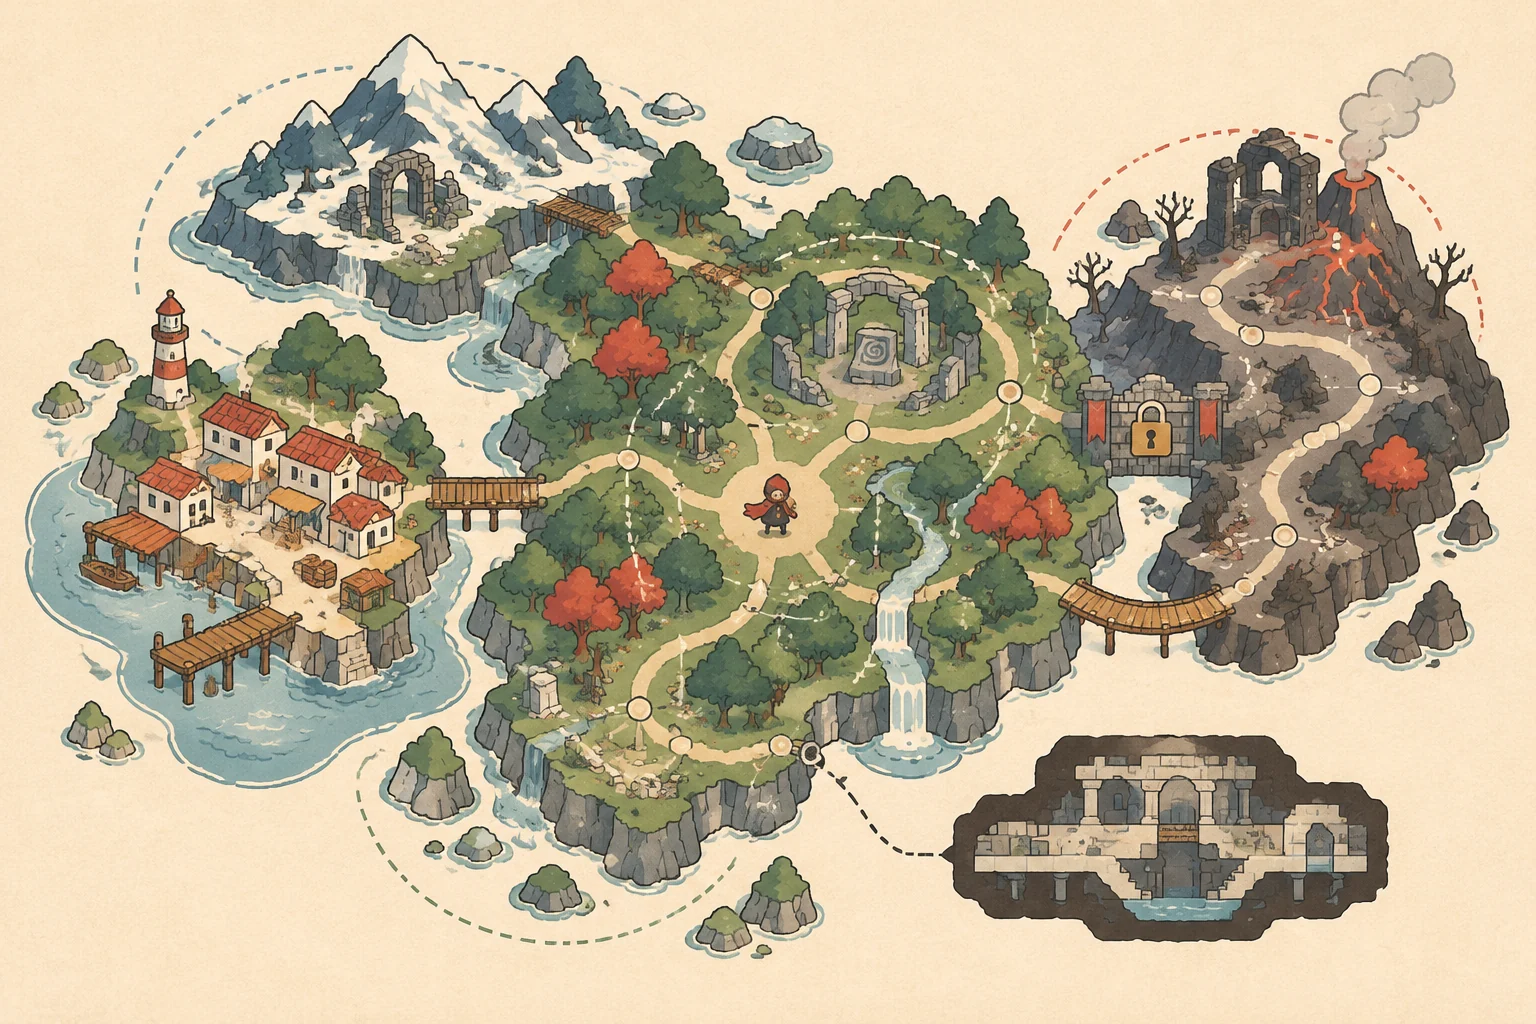
01 / 从问题开始
让方向可辨,同时为发现保留空间。
俯视、横版或等距视角会改变距离判断、遮挡关系与操作预期;先确认玩家需要观察什么,再决定镜头与空间尺度。
检查目标可见性、地标、路线反馈和回环。区分有意制造的未知,与信息不足造成的反复绕路。
安排学习、应用、变化与休整,让遭遇强度、资源消耗和探索奖励形成可感知的节奏。
02 / 范围与决策
共同确定镜头范围、角色与环境比例,以及遮挡与可行走区域的表达。
用世界结构图与灰盒关卡比较线性、枢纽或回环组织,明确通行条件和返回成本。
结合地标、视线、奖励预告与环境信息,让探索既有方向,也容许主动判断。
编排遭遇、补给、安全区与回访变化。TileMap、碰撞层等属于落实方案时的工具选择。
03 / 假设性路线推演 · 非项目案例
假设玩家要穿过一处失修的渡口。路线设计可以先建立目标,再通过支路学习能力,最后让新能力缩短回程。
入口处看见对岸塔楼与断桥,明确方向和暂时不能通过的原因。
沿河发现低风险练习区,在继续深入前理解新的渡河方式。
把已学能力与水流、敌人或路线选择结合,检验掌握程度。
开放回到渡口的捷径,让旧空间产生新用途,避免冗长折返。
验证方式:灰盒走查、关键视点检查和路线试玩;记录迷路原因与挑战反馈,再决定是否扩展地图。
04 / 协作与可评审交付
结合玩法与叙事输入,形成视角建议、世界区域关系及关键体验节点,明确必须发生的行动。
交付关卡动线、遭遇与节奏说明;按范围提供灰盒,评审视线、通行条件、引导与失败后的返回路径。
记录路线误读、遮挡、难度变化和回访价值,给出调整优先级与后续美术、工程约束。
关卡数量、灰盒完成度与试玩范围共同约定;视觉装饰与空间验证分别明确验收条件。
05 / 与其他能力衔接